Kawasaki leva 'maquete' do robô-cavalo Corleo à EICMA 2026; entenda
Modelo em tamanho real será exibido como réplica em Milão; comercialização é prevista para cerca de 2035
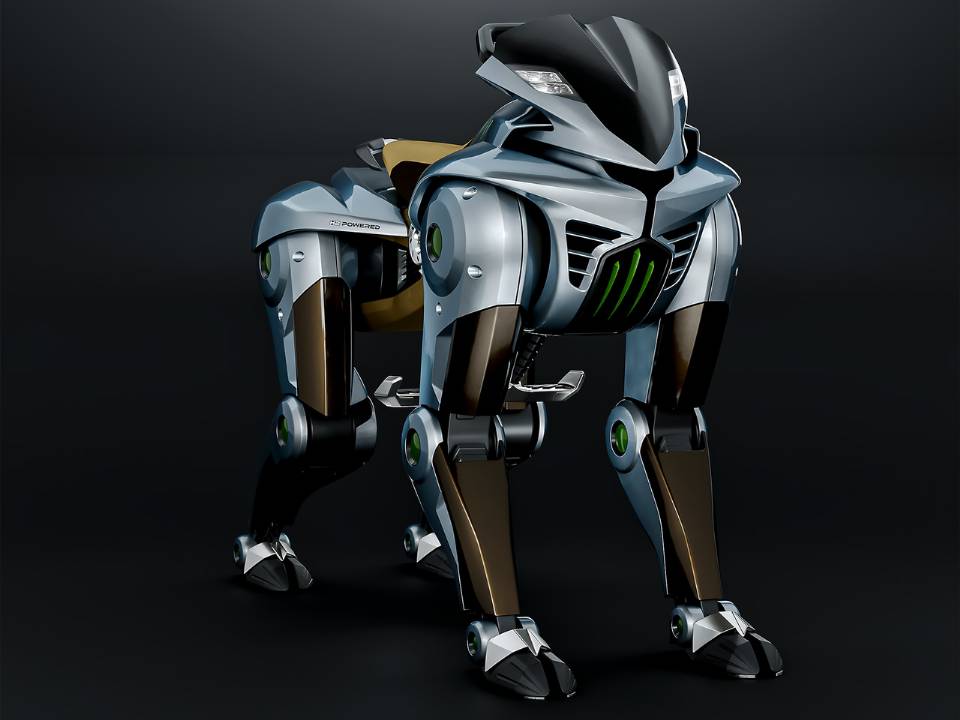
A Kawasaki levará o Corleo, seu conceito de veículo robótico de quatro patas, ao EICMA 2026, em Milão, na Itália. A exposição ocorrerá entre os dias 5 e 8 de novembro.
Apesar da proposta de mobilidade fora de estrada, os visitantes não encontrarão um veículo funcional. Segundo a Kawasaki Motors Europe, o exemplar exposto será uma maquete em tamanho real, destinada a demonstrar as dimensões do projeto.
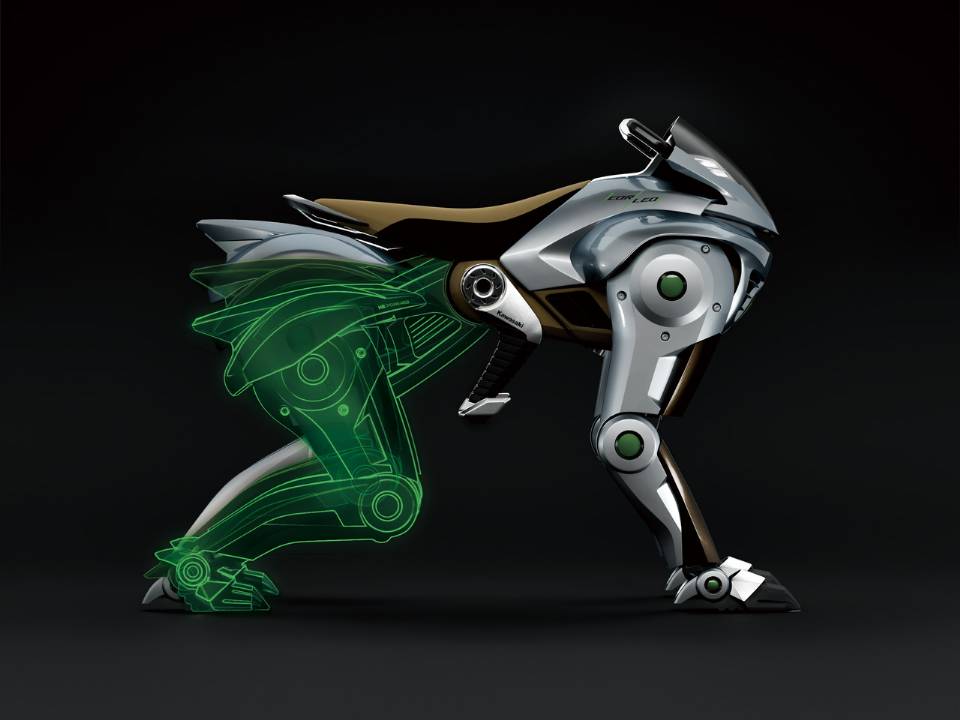
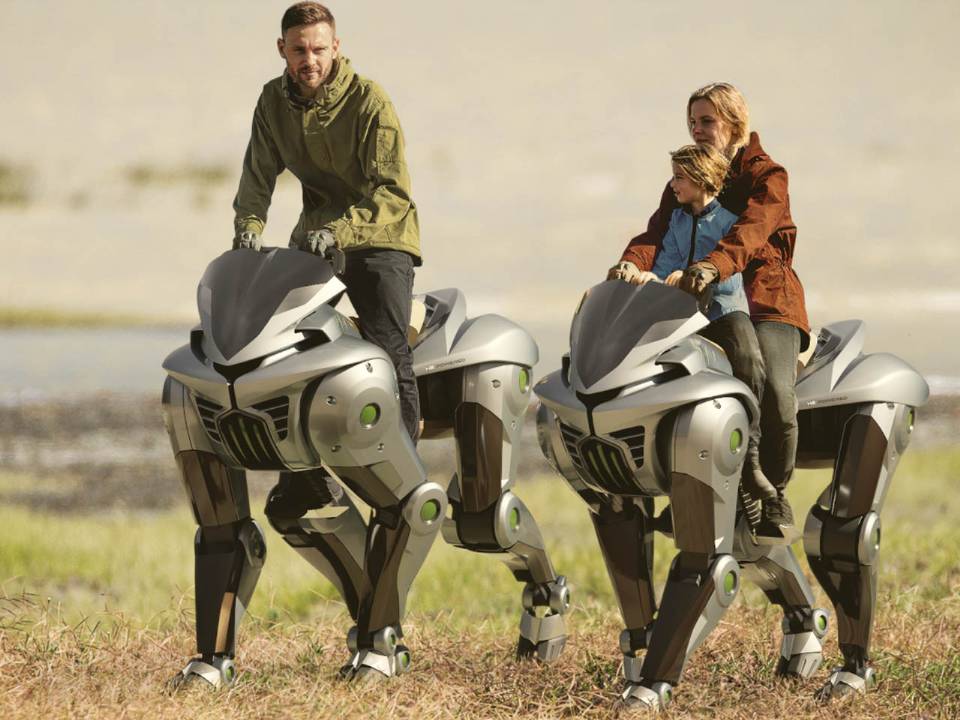
O Corleo combina conceitos de robótica, mobilidade e controle corporal. A Kawasaki pretende desenvolver uma alternativa para percorrer terrenos acidentados, utilizando quatro pernas articuladas em vez das rodas convencionais de uma motocicleta.
A empresa também trabalha com a perspectiva de comercialização por volta de 2035. Até lá, o projeto ainda depende de desenvolvimento para alcançar as capacidades de movimentação apresentadas nos materiais de divulgação.
Como funciona o Corleo
Classificado pela Kawasaki como Robotic Multi-legged Vehicle (RMV), ou veículo robótico de múltiplas pernas, o Corleo foi concebido para combinar recursos da robótica com a experiência acumulada pela fabricante no desenvolvimento de motocicletas.
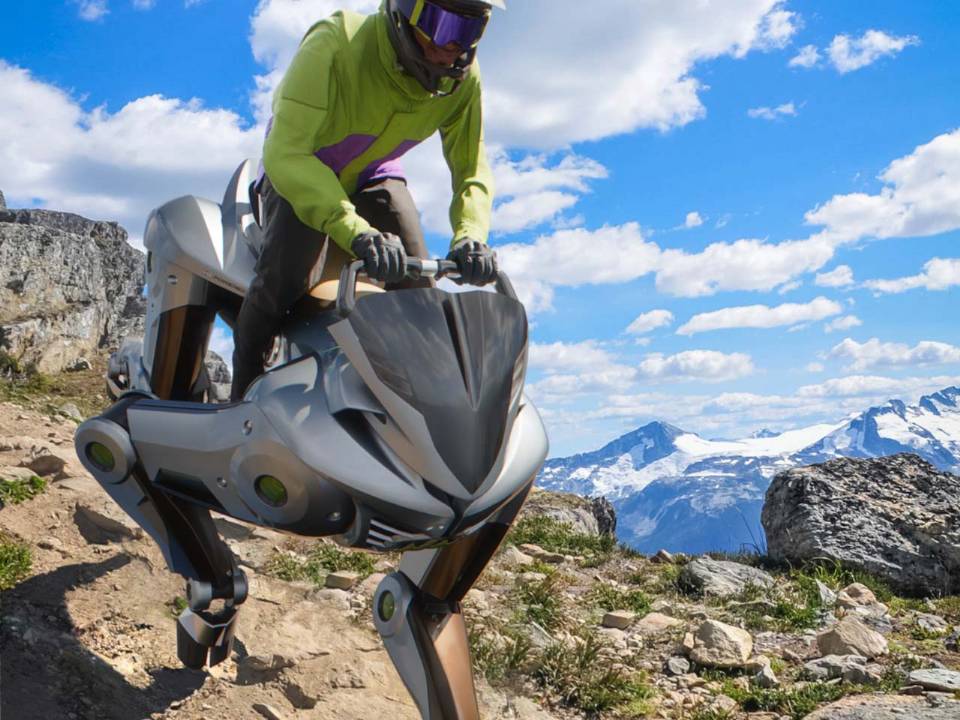
A proposta é permitir o deslocamento por superfícies irregulares, incluindo áreas montanhosas que podem limitar o uso de veículos convencionais. As quatro pernas articuladas seriam responsáveis pela movimentação e pela adaptação do conjunto ao terreno.
O conceito também prevê uma forma de condução diferente daquela encontrada em motos e quadriciclos. Em vez de depender exclusivamente de comandos convencionais, o piloto orientaria o veículo por meio da transferência de peso corporal.
Motor a hidrogênio
O projeto prevê um motor de 150 cm³ alimentado por hidrogênio, responsável por gerar eletricidade. O combustível ficaria armazenado em cilindros instalados na parte traseira do veículo.
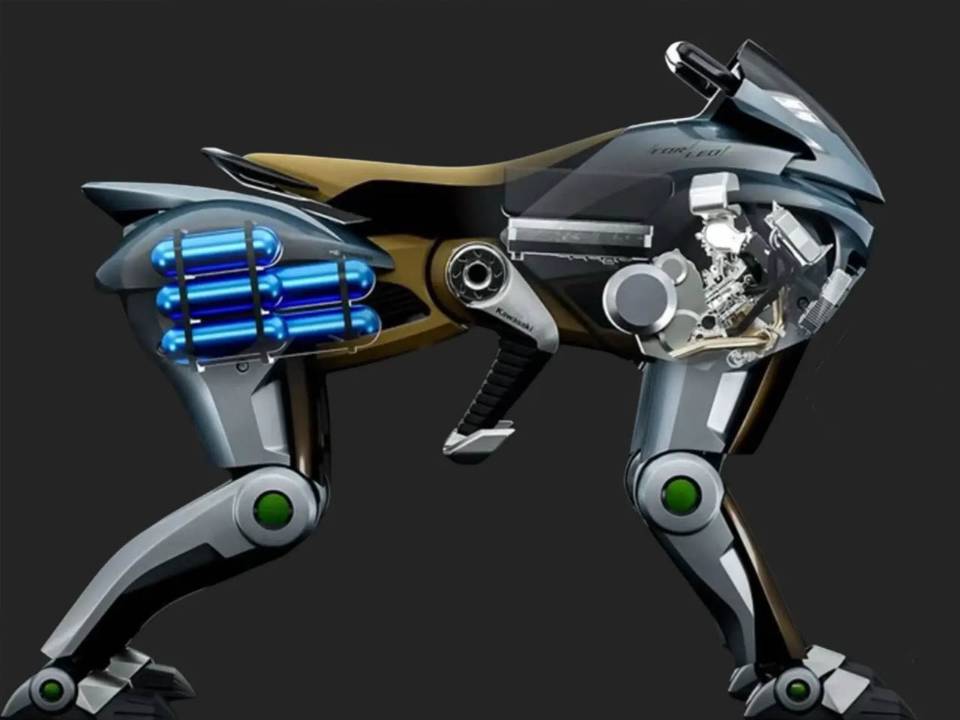
Cada uma das quatro pernas teria acionamento independente. Sensores seriam utilizados para interpretar os movimentos do condutor e permitir que o sistema respondesse às mudanças de posição do corpo.
A proposta de pilotagem tem como referência a montaria a cavalo. Ao inclinar o corpo, o usuário transmitiria comandos para orientar o deslocamento do Corleo.
Navegação
Outro componente previsto no projeto é um sistema de navegação desenvolvido especificamente para o Corleo. A ferramenta deverá considerar informações como clima, temperatura, condições do piso e presença de animais silvestres para sugerir trajetos considerados seguros.
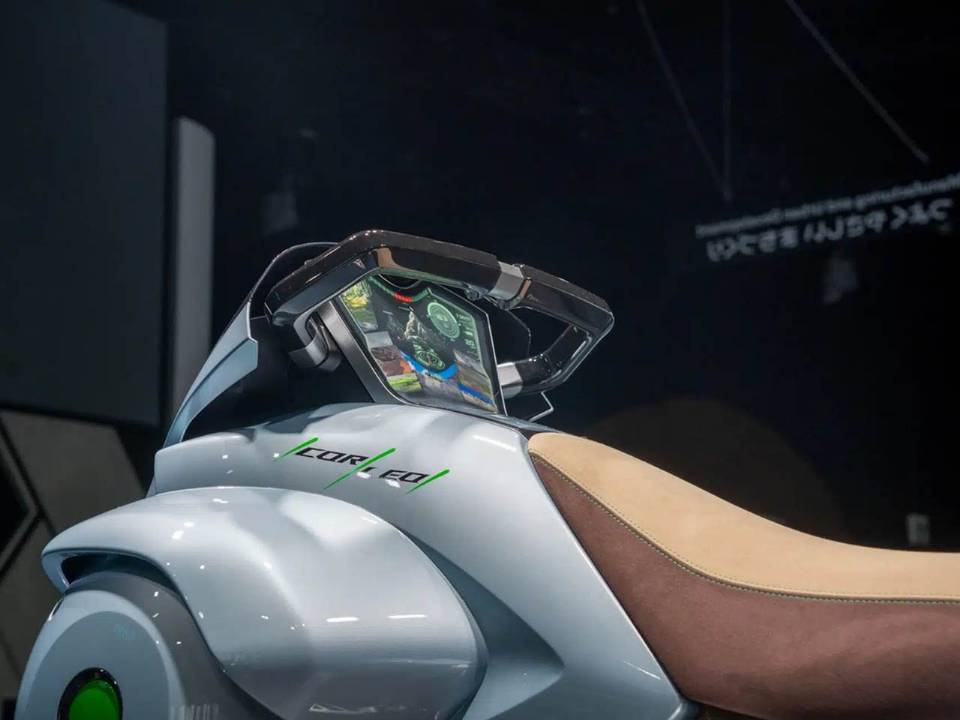
Os dados seriam exibidos no painel do veículo e em dispositivos conectados. A intenção é integrar essas informações aos recursos de condução e ampliar a capacidade de planejamento durante deslocamentos em áreas naturais.
A Kawasaki reúne essas iniciativas sob o conceito Safe Adventure, voltado à exploração de regiões montanhosas com foco em segurança.
O projeto também está relacionado à Group Vision 2030 da empresa, que contempla três áreas estratégicas: sociedade conectada remotamente, mobilidade do futuro próximo e soluções de energia e meio ambiente.
Apresentação
O Corleo foi apresentado pela primeira vez na Expo 2025, realizada em Osaka, no Japão, em abril daquele ano. Na ocasião, o exemplar exibido também tinha limitações de movimento, ficando essencialmente restrito à posição em pé e a ajustes de postura.

A movimentação mais ágil mostrada nos vídeos de divulgação representa um objetivo para futuras etapas de desenvolvimento, e não uma capacidade que possa ser comprovada pela exposição estática.
O trabalho está sob responsabilidade da equipe Safe Adventure Business Development, ligada diretamente à presidência da Kawasaki Heavy Industries.